Elasticidad (mecánica de sólidos)

En física el término elasticidad designa la propiedad mecánica de ciertos materiales de sufrir deformaciones reversibles cuando se encuentran sujetos a la acción de fuerzas exteriores y de recuperar la forma original si estas fuerzas exteriores se eliminan.
 en un punto
 en un instante dado dependen sólo de las deformaciones
 en el mismo punto y no de las deformaciones anteriores (ni el valor de otras magnitudes en un instante anterior). Para un sólido elástico la ecuación constitutiva funcionalmente es de la forma:
donde

 denota el conjunto de tensores simétricos de segundo orden del espacio euclídeo. Si el sólido es homogéneo el valor de la función anterior no penderá del segundo argumento.
La propiedad elástica de los materiales está relacionada, como se ha mencionado, con la capacidad de un sólido de sufrir transformaciones termodinámicas reversibles e independencia de la velocidad de deformación (los sólidos viscoelásticos y los fluidos, por ejemplo, presentan tensiones dependientes de la velocidad de deformación). Cuando sobre un sólido deformable actúan fuerzas exteriores y éste se deforma se produce un trabajo de estas fuerzas que se almacena en el cuerpo en forma de energía potencial elástica y por tanto se producirá un aumento de la energía interna. El sólido se comportará elásticamente si este incremento de energía puede realizarse de forma reversible, en este caso se dice que el sólido es elástico.
Elasticidad lineal
Un caso particular de sólido elástico se presenta cuando las tensiones y las deformaciones están relacionadas linealmente, mediante la siguiente ecuación constitutiva:Cuando eso sucede se dice que el sólido es elástico lineal. La teoría de la elasticidad lineal es el estudio de sólidos elásticos lineales sometidos a pequeñas deformaciones de tal manera que además los desplazamientos y deformaciones sean "lineales", es decir, que las componentes del campo de desplazamientos u sean muy aproximadamente una combinación lineal de las componentes del tensor deformación del sólido. En general un sólido elástico lineal sometido a grandes desplazamientos no cumplirá esta condición. Por tanto la teoría de la elasticidad lineal sólo es aplicable a:
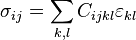
- Sólidos elásticos lineales, en los que tensiones y deformaciones estén relacionadas linealmente (linealidad material).
- Deformaciones pequeñas, es el caso en que deformaciones y desplazamientos están relacionados linealmente. En este caso puede usarse el tensor deformación lineal de Green-Lagrange para representar el estado de deformación de un sólido (linealidad geométrica).
- Las tensiones se relacionan con las superficies no deformadas
- Las condiciones de equilibrio se presentan para el sistema no deformado
Tensión


Donde T es el llamado tensor tensión, también llamado tensor de tensiones, que fijada una base vectorial ortogonal viene representado por una matriz simétrica 3x3:

Donde la primera matriz es la forma común de escribir el tensor tensión en física y la segunda forma usa las convenciones comunes en ingeniería. Dada una región en forma de ortoedro con caras paralelas a los ejes coordenados situado en el interior un sólido elástico tensionado las componentes σxx, σyy y σzz dan cuenta de cambios de longitud en las tres direcciones, pero que no distorsinan los ángulos del ortoedro, mientras que las componentes σxy, σyz y σzx están relacionadas con la distorsión angular que convertiría el ortoedro en un paralelepípedo.

Deformación
En teoría lineal de la elasticidad dada la pequeñez de las deformaciones es una condición necesaria para poder asegurar que existe una relación lineal entre los desplazamientos y la deformación. Bajo esas condiciones la deformación puede representarse adecuadamente mediante el tensor deformación infinitesimal que viene dada por:
Los componentes de la diagonal principal contienen los alargamientos (dilataciones), mientras que el resto de los componentes del tensor son los medios desplazamientos. Las componentes están linealmente relacionadas con los desplazmientos mediante esta relación:

Elasticidad no lineal
En principio, el abandono del supuesto de pequeñas deformaciones obliga a usar un tensor deformación no lineal y no infinitesimal, como en la teoría lineal de la elasticidad donde se usaba el tensor deformación lineal infinitesimal de Green-Lagrange. Eso complica mucho las ecuaciones de compatibilidad. Además matemáticamente el problema se complica, porque las ecuaciones resultantes de la anulación de ese supuesto incluyen fenómenos de no linealidad geométrica (pandeo, abolladura, snap-through,...).Si además de eso el sólido bajo estudio no es un sólido elástico lineal nos vemos obligados a substituir la ecuaciones de Lamé-Hooke por otro tipo de ecuaciones constitutivas capaces de dar cuenta de la no linealidad material. Además de las mencionadas existen otras no linealidades en una teoría de la elasticidad para grandes deformaciones. Resumiendo las fuentes de no linealidad serían:
- El tensor deformación no se relaciona linealmente con el desplazamiento
 , concretamente es una aplicación cuadrática del gradiente de deformación:
 .
- Para muchos materiales la ecuación constitutiva es no lineal.
- Las ecuaciones de equilibrio sobre el dominio ocupado por el sólido, escrito en términos del segundo tensor de Piola-Kirchhoff son nolineales:
 y
 . Donde
 es el difeomorfismo que da la relación entre los puntos antes y después de la deformación.
- En algunos casos, como las cargas muertas las fuerzas que aparecen en los segundos miembros de las ecuaciones experesados en el dominio de referencia incluyen no linealidades, por ejemplo cuando en la configuración deformada aparece una presión normal a la superficie, eso comporta que

- Las condiciones de incomprensibilidad, de positividad del jacobiano de la deformación, o de la inyectividad en el caso de contactos que evian la autopenetración del sólido deformado también imponen ecuaciones adicionales que se expresan en forma de ecuaciones no lineales.

No hay comentarios:
Publicar un comentario